

210秒连做9项家务!海淀人形机器人尝试“连续干活”——
 发布时间:2026-10-10
 信息来源:中关村科学城微信公众号
字体:
大
中
小
 打印
发布时间:2026-10-10
信息来源:中关村科学城微信公众号
近日
海淀具身智能企业德塔智能
发布原生人形机器人基础模型
Delta-0(Δ₀)
据企业发布的信息,搭载该模型的人形机器人在一镜到底的技术Demo中,于210秒内规划32步,连续完成卧室、客厅、厨房等家居场景中的9项常见任务。另一台配备高自由度灵巧手的人形机器人,则完成了拿起黑胶唱片、操作唱片机播放、应声起舞等精细操作。
从演示内容看
机器人先后完成识别环境、放好游戏机并整理床铺、捡起地面玩偶并放置、拿起衣物放入洗衣机、拿起杯子放入洗碗机、打开冰箱找到变质水果、踩下垃圾桶脚踏板丢弃水果,最后坐到沙发上。
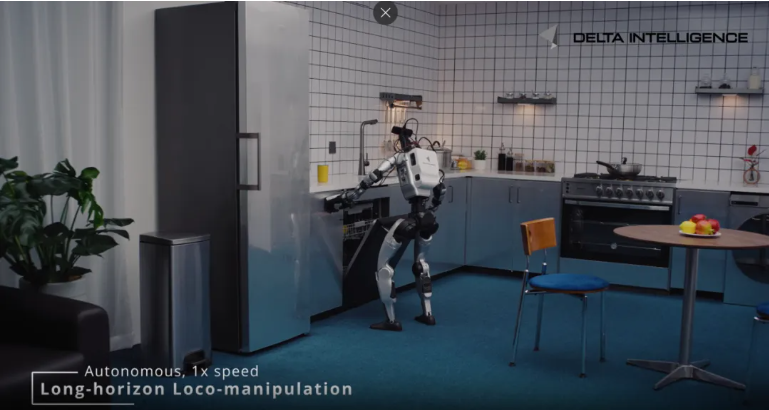
据介绍,机器人在连续任务中需要根据移动获得的信息自主切换目标,调整任务优先级和顺序,并让前一动作留下的身体姿态和物体状态成为后续决策条件。
在技术路径方面
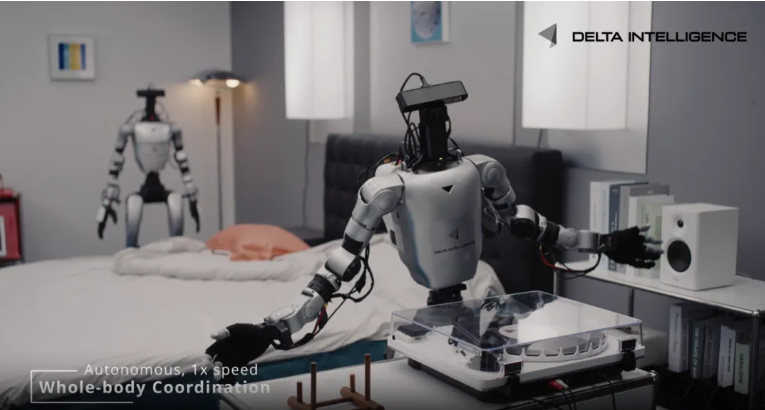
Delta-0面向人形机器人完整身体构建模型,将视觉、语言和本体状态等输入转化为统一的全身动作目标,尝试把空间理解、任务推理、动作决策和全身控制联系起来。
该模型采用“大脑-小脑-力位”协同设计:“大脑”根据以视觉为主的多模态传感指挥手脚运动;“小脑”负责全身协调平衡与运动本能,将指令转化为高频电机控制;“力位”混合控制则兼顾运动位置与接触受力,使机器人在接触物体时调整动作并保持稳定。
在数据与训练方面
Delta-0复用既有上肢操作及跨本体数据,又采集人类全身动作数据,补足下肢参与、移动和姿态变化等信息。其数据管线以人为中心,覆盖采集、标注、处理和预训练;后训练和失败恢复则引入真实交互反馈、人工纠正与强化学习。
模型还采用“真实-仿真-真实”的策略学习与评估体系:基于德塔D1采集的人类第一视角观测与全身动作数据及多样化运动数据,通过增量动作接口接收策略指令和人工纠正,利用真实物理交互反馈与强化学习继续改进行为;评测时将真实场景重建到仿真环境,让智能体重复导航、操作和重试,再回到实机验证。
德塔智能创始人兼CEO马晓健表示,人形机器人的价值不只是外形接近人,而是能够进入已经按人的尺度建成的空间,在复杂环境中移动,并同时完成全身协同操作。机器人需要把通过性和操作能力放在同一个任务里考虑,更困难的是让这些能力在一个连续任务里配合起来。
德塔智能联合创始人兼首席科学家黄思远表示,通用大模型可以帮助机器人理解任务、规划步骤,但这不等于能在受力、失衡和连续接触中把动作做稳。物理智能的关键,是模型能不能把判断落到身体控制上,并在真实交互中持续修正。移动和操作若被拆开,实现起来更简单,但在真实任务中可能形成较大鸿沟。
下一步
德塔智能将继续
与本体、数据和场景伙伴
开展适配与验证
推动基础模型服务更多本体
拓展在真实环境中的应用
相关人物