

光轮智能与宇树科技达成战略合作,共拓具身智能规模化落地新路径
 发布时间:2026-11-09
 信息来源:中关村科学城官微
字体:
大
中
小
 打印
发布时间:2026-11-09
信息来源:中关村科学城官微
具身智能正加速迈入产业落地的关键阶段。随着机器人运动控制、感知交互与模型能力不断突破,行业竞争的焦点正从单点能力展示,转向机器人能否在真实场景中稳定运行、持续进化并实现规模化复制。机器人规模化落地,不仅需要先进的机器人产品与控制技术,更需要数据、仿真、评测与部署反馈等物理AI基础设施的系统支撑。物理AI基础设施与机器人本体的深度协同,正在成为推动具身智能从研发走向落地的关键。
近日
海淀企业光轮智能与宇树科技
达成战略合作
双方将结合
光轮智能在数据、评测
和部署方面的基础设施能力
与宇树科技在机器人本体
运动控制、感知系统、力控灵巧手
及开发生态方面的技术优势
围绕模型训练、机器人能力验证
和真实场景应用展开合作
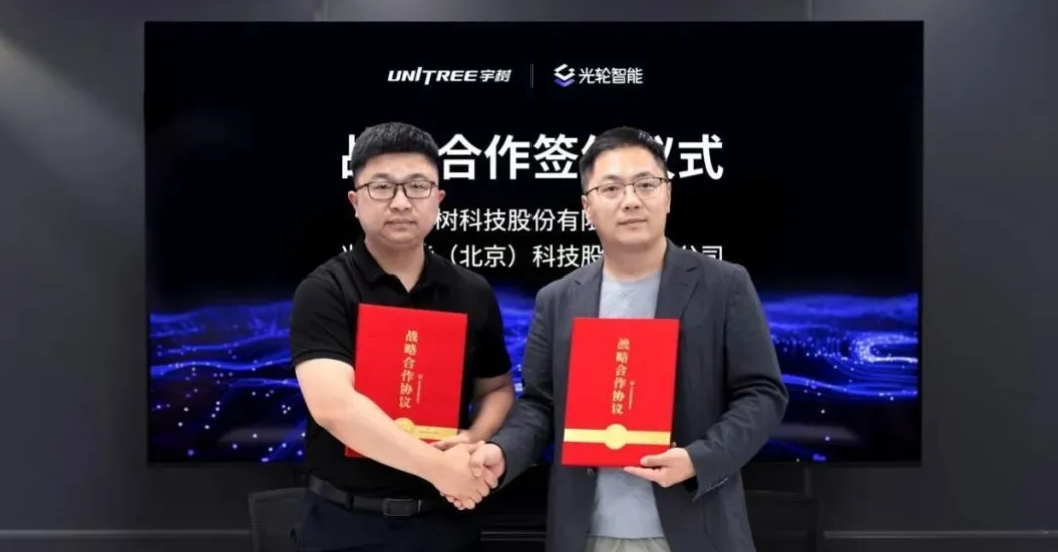
光轮智能联合创始人兼总裁杨海波(图右)与宇树联合创始人陈立(图左)来源:光轮智能微信公众号
此次合作是物理AI基础设施与机器人本体两大关键环节的强强联合,将聚焦机器人规模化部署这一产业核心命题,打造物理AI基础设施与机器人本体深度协同样本,打通从数据生产、训练验证到真实部署和持续迭代的关键环节,支撑机器人的规模化落地,加速推动机器人从技术突破走向规模化商业应用。
围绕任务训练,充分发挥数据对机器人进化的关键价值
双方将围绕具体任务,结合宇树机器人不同的自由度、负载能力、传感器配置与末端执行器特性,结合光轮智能高质量、多样性、大规模的人类视频数据和仿真合成数据供给,共同探索具身数据与机器人学习需求的有效衔接。
宇树科技在本体与控制方面的领先技术,将为任务设计、数据需求与训练验证提供依据;光轮智能的数据生产与质量管理能力,则将推动这些需求转化为可复用的标品数据。双方将通过数据生产、模型训练与本体执行之间的反馈迭代,提升数据对机器人能力进化的关键支撑。
共建“真实-仿真”评测闭环,探索机器人能力的新边界
机器人能力的突破,需要在丰富的任务与环境中反复探索,也需要通过可靠的评测判断进步。双方将结合宇树在机器人结构、运动控制与操作方面的积累,以及光轮智能SimFoundry全栈自研仿真底座,探索构建与本体特性、控制需求和实际任务相匹配的物理训练与验证环境。
依托光轮智能RoboFinals工业级规模化评测平台,围绕宇树机器人的任务表现,共同推进可复现、可比较、可诊断的能力验证,通过对不同模型版本、控制策略与本体配置开展评测,识别影响任务表现的关键因素,为数据补充、训练优化和本体改进提供依据。
本体与控制实践将为仿真环境的校准、任务设计和评测方法的完善提供反馈;仿真评测则让双方能够更系统地检验创新、积累经验,共同推动机器人从中试验证迈向产业应用。
共探真实场景,让部署反馈助力机器人持续进化
双方将依托光轮智能RoboStack真实部署与反馈平台,共同探索任务配置、运行监测、失败样本记录与反馈分析,将应用中暴露的问题转化为可分析、可复现、可验证的研发任务。
依托光轮智能覆盖数据、仿真与评测的完整基础设施,双方将探索把真实任务中的执行偏差,以及复杂环境下的感知、控制与交互问题还原到仿真环境,形成下一轮训练所需的数据与评测任务,再通过真实运行检验改进效果,逐步建立“落地部署-发现问题-训练优化-评测验证-再次部署”的持续迭代机制。
共建开放生态,拓展机器人能力上限与场景类别
机器人产业的规模化发展,需要本体、模型、数据与场景共同向前,也需要开发工具、评测方法与应用经验的开放协作。此次战略合作将充分发挥双方在产业链不同环节的领先优势,推动基础设施能力与机器人产品能力的深度融合,为具身智能建立从技术研发、能力验证到场景落地的完整支撑体系。
未来,双方将以此次战略合作为起点,共同推进基础设施与本体创新,探索在真实场景落地部署的产业路径,推动具身智能技术优势转化为应用价值,为全球物理AI产业发展贡献力量。
相关人物